La respiración, un movimiento brusco o la presión sobre el paciente pueden modificar la referencia usada por la navegación quirúrgica
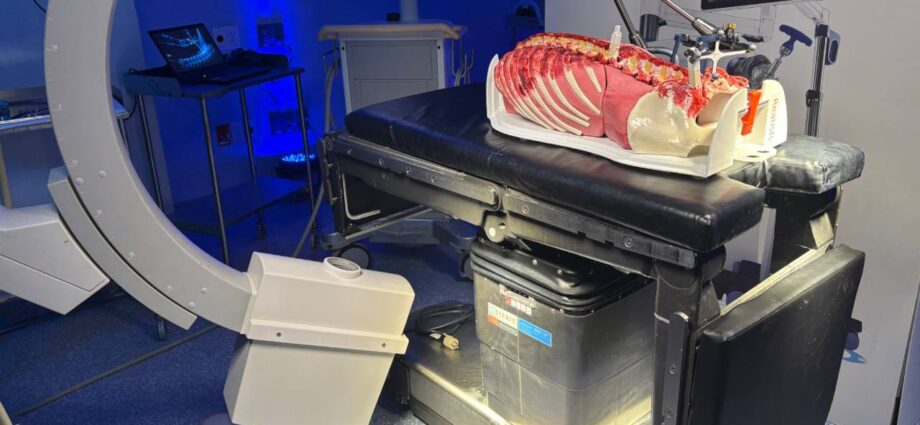
Notipress.- La navegación en una cirugía de columna depende de mantener la correspondencia entre las imágenes utilizadas como referencia y la anatomía del paciente. ExcelsiusGPS incorpora mecanismos para vigilar esa relación y advertir al equipo quirúrgico cuando detecta cambios que pueden afectar la referencia establecida.
De acuerdo con la presentación del sistema robótico en Ciudad de México en la que estuvo NotiPress, ExcelsiusGPS utiliza un marcador de vigilancia que conserva como referencia la posición establecida al momento de adquirir las imágenes. A partir de ese punto, el sistema puede identificar modificaciones que alteren la relación utilizada para navegar durante el procedimiento.
Esos cambios pueden producirse mientras avanza la intervención. Mir Hussain, Senior Director de Global Program Development de Globus Medical señaló que la respiración, un movimiento brusco del paciente e incluso la presión ejercida sobre su cuerpo pueden modificar la referencia utilizada por la navegación. El sistema monitorea estas variaciones y emplea indicadores para señalar cuando determinados parámetros se alejan de los valores establecidos.
La advertencia permite al equipo comprobar nuevamente puntos anatómicos cuando cambia la correspondencia entre las imágenes y el paciente. Si resulta necesario, también puede volver a adquirir imágenes para recuperar una referencia adecuada para la navegación.
ExcelsiusGPS contempla además diferentes modalidades de trabajo que ofrecen alternativas para continuar el procedimiento. El sistema puede operar con imágenes bidimensionales obtenidas mediante arco en C, con una tomografía preoperatoria fusionada con imágenes adquiridas durante la intervención o con tomografía intraoperatoria. Estas modalidades permiten cambiar de flujo cuando se pierde la navegación o surge una situación que obliga a restablecerla.
La navegación forma parte de un proceso que comienza antes de utilizar el brazo robótico. A partir de las imágenes, el equipo médico puede planificar previamente la trayectoria y características de los tornillos, incluido su largo y ancho. Durante la intervención, la navegación muestra en tiempo real la posición de los instrumentos y el brazo funciona como guía para mantener la trayectoria establecida.
Aunque el sistema supervise las referencias y advierta cambios, la decisión clínica permanece en manos del cirujano. La información de navegación, la trayectoria propuesta y la posición del brazo funcionan como herramientas de asistencia: continuar con una trayectoria o ejecutar una acción sigue bajo responsabilidad del profesional. Durante una presentación a medios, Alejandro García Conde, CEO de COMERKER, señaló que la empresa distribuidora buscará acercar la tecnología estadounidense tanto al sector privado como al público.